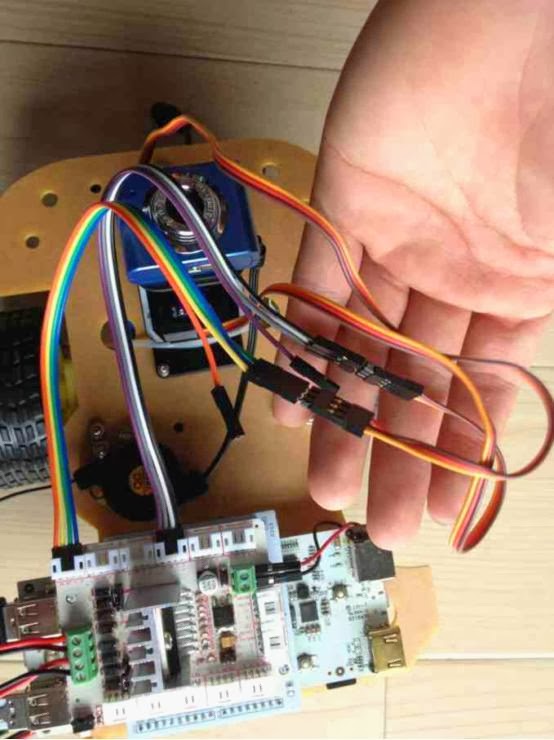
Édit (25/11/2015) :
I DID IT, JE L'AI FAIT !!!
Yahoo, Eureka, ça fonctionne...
Ça roule, ça tourne, ça envoie les images... !!!
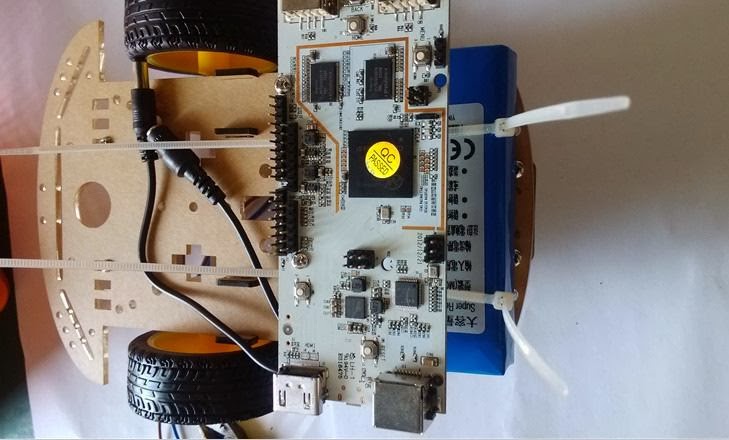
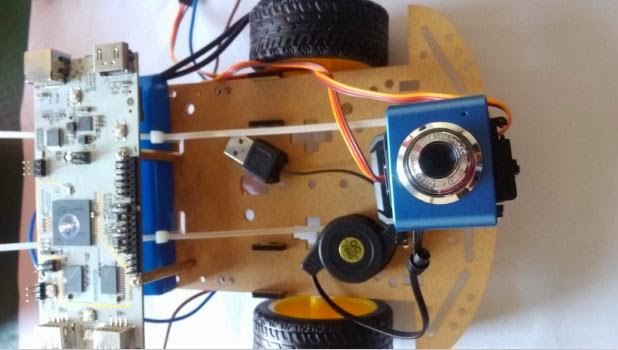
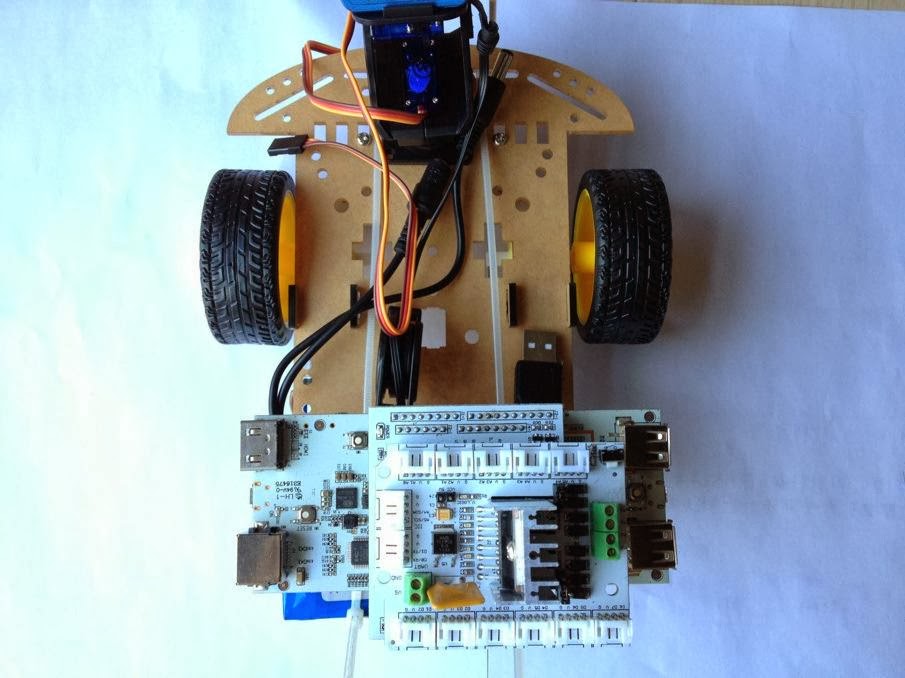
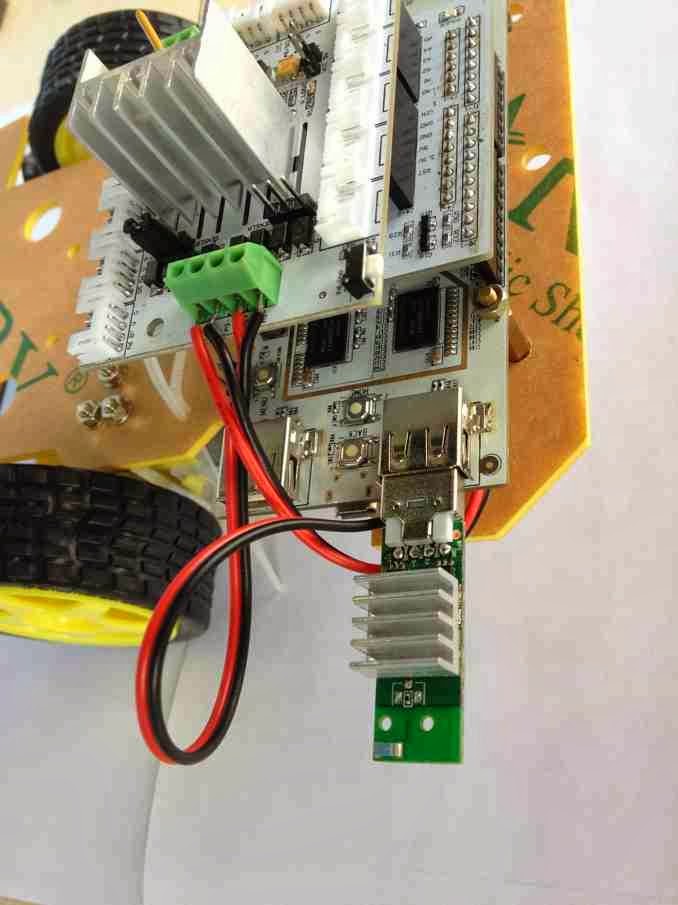
Bon ok j'ai mis le temps, mais j'y suis arrivé. J'ai mon robot explorateur, une première étape du projet "Smag0" beaucoup plus vaste, de "robot qui range ma chambre".
Contrôlable par une interface web, une application mobile, ou adaptable à toute autre interface, le robot se déplace dans la maison et vous envoie les images, que vous soyez chez vous, au bureau ou à l'autre bout du monde !!!
Je m'apprête à préparer un "kit" pour ce robot explorateur avec tout le matériel nécessaire et les instructions, pas à pas pour en monter un vous même, ou encore à le proposer déjà tout monté, alors faites-moi signe si ce projet de robot vous intéresse par mail
scenaristeur@gmail.com ou par twitter
@DFaveris .
cliquez sur cette image pour voir en détail les caractéristiques du pcDuino :
1. Matériel
1.1 Outils nécessaires
1.2 Découverte du matériel
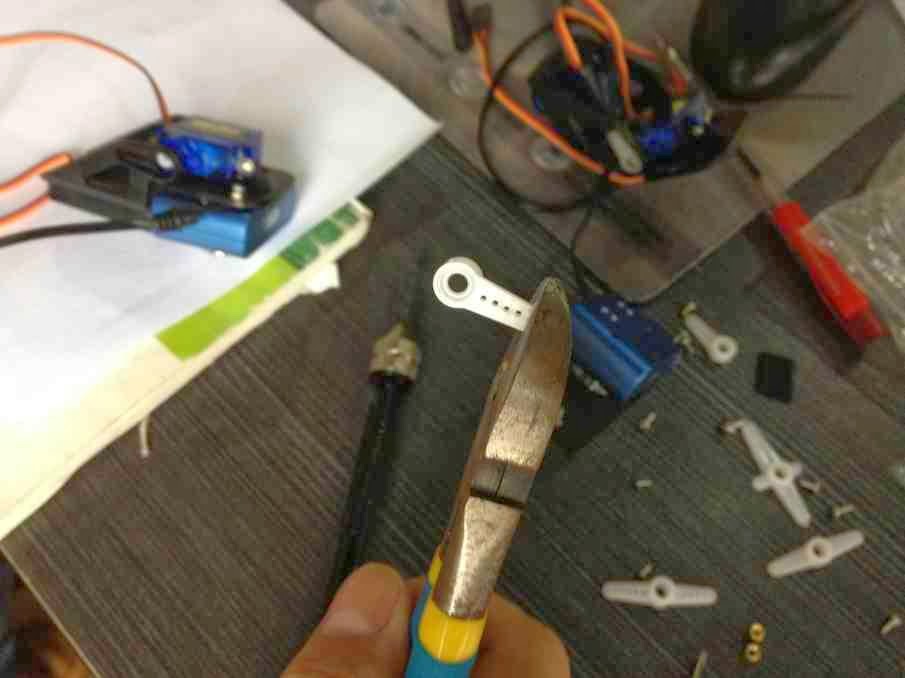
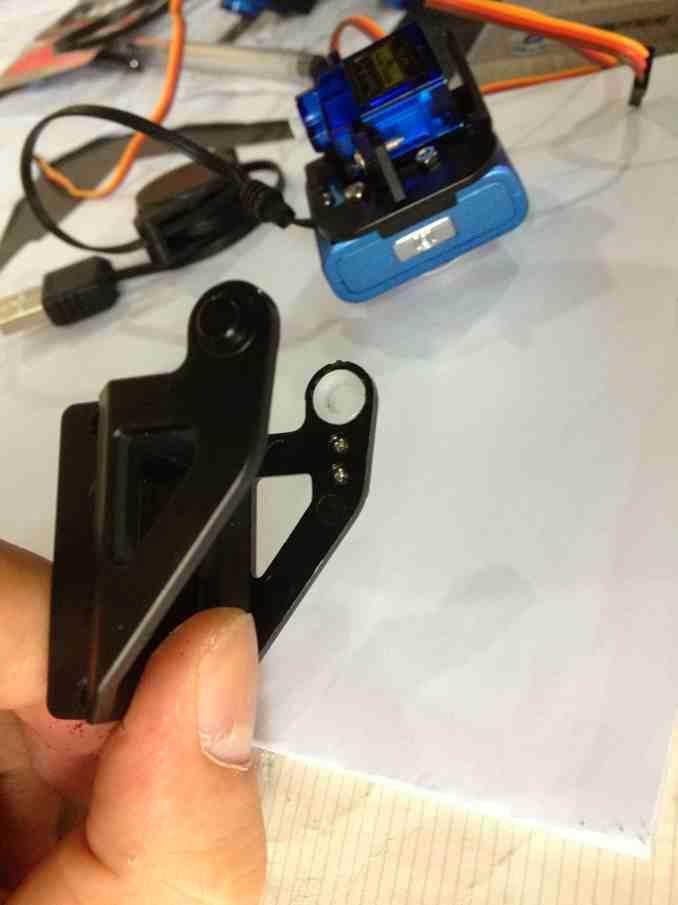
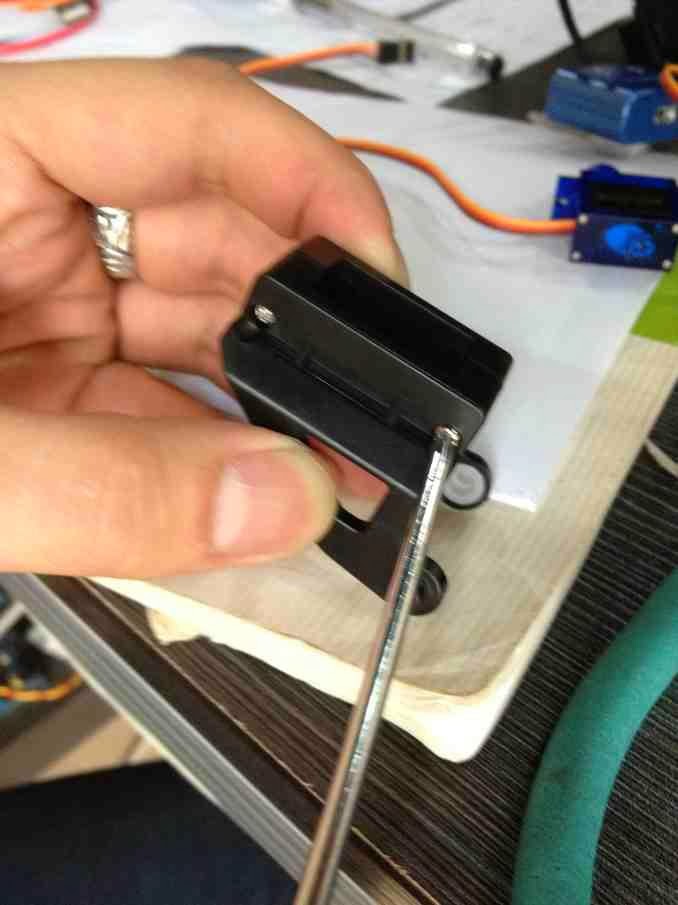
1.3 Montage de la caméra PTZ
1.4 Assemblage de la plate-forme
1.5 Instruction de câblage
2.1 Configurer pcDuino en point d'accès WiFi
2.2 Installer Video Stream Server sur pcDuino
2.3 Installer le logiciel de contrôle
2.4 Contrôler le rover avec un PC
2.5 Contrôler le Rover avec un appareil Android
2.5.1Introduction
2.5.2 GUI
2.5.3 Introduction au code source
2.5.3.1Module de contrôle d'interface
2.5.3.2 Module de conversion du format d'images
2.5.3.3 Module de communication
2.5.4 Guide de l'utilisateur
2.6 Liens de téléchargement
Introduction
Avec le développement de matériel et de logiciel embarqué , diverses technologies sont de plus en plus intégrée . En conséquence , l'obligation de matériel et de logiciels de co-développement est de plus en plus et le cycle d'apprentissage de l'ingénieur s'allonge .
Au cours des dernières années , le mouvement open source du matériel est de plus en plus populaire dans le monde . Arduino est un chef de file dans ce mouvement . Les groupes d'utilisateurs répartis des ingénieurs aux étudiants, puis aux élèves de collège ou même les enfants de l'école primaire . L'émergence d'une variété de plates-formes matérielles open source réduit considérablement la courbe d'apprentissage , stimule l'innovation et accélère la conversion de l'idée à la réalisation. pcDuino est un Arduino superbe avec mini fonctionnalités d'un PC . pcDuino dispose à bord interface matérielle compatible avec l'interface Shield Arduino Uno . Arduino Shields disponibles sur le marché peut être installé sur pcDuino avec un conseil simple traduction ( T -Board ) . Le code source Arudino est également entièrement compatible avec pcDuino . Le système d'exploitation utilisé par pcDuino est open source Linux Ubuntu . Open-source des logiciels Linux innombrables avec de nombreux conseils de matériel open-source peuvent être combinés dans pcDuino pour créer une variété d'applications . pcDuino une plate-forme idéale pour le développement offre implique un logiciel open source et du matériel open source .
Dans cet article, nous montrons comment utiliser pcDuino de construire un réseau WiFi en temps réel de vidéo surveillance robot télécommandé . Sur le plan matériel , nous utilisons le bouclier moteur pour Arduino pour commander les moteurs et servo de la caméra de PZT de Rover . Sur le plan logiciel , nous utilisons un système pcDuino Linux pour obtenir un accès WiFi AP , serveur de streaming vidéo et de la communication TCP / IP .
Dans les sections suivantes , nous les détails la mise en œuvre matérielle et logicielle .
1. Matériel
1.1 Outils nécessaires
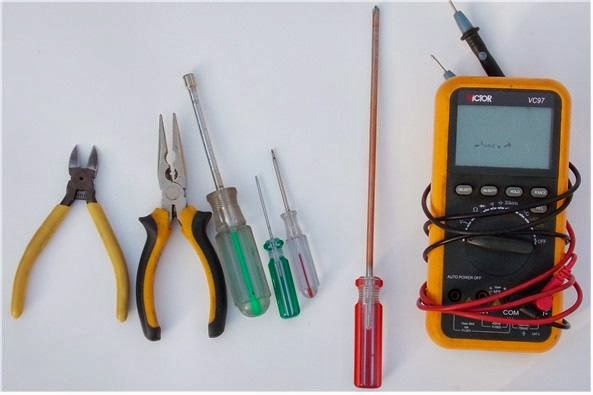
- Pince diagonale, pince à bec, 3 mm manche, 2 mm tournevis à tête plate, Tournevis Phillips 3 mm, 5 mm tournevis cruciforme, multimètre, fer à souder, soudure, ruban, pinces, couteau de papier peint
1.2 Découverte du matériel
1.2.1 pcDuino
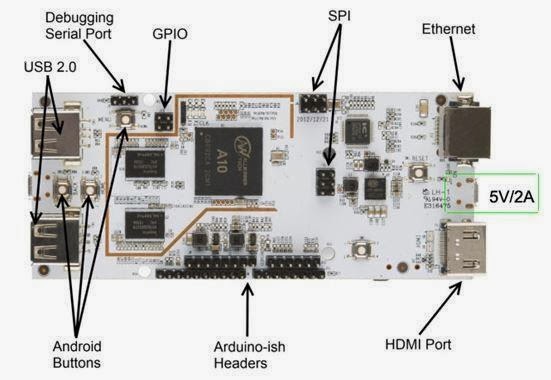
La carte pcDuino est le cerveau du Rover. Elle gère le streaming vidéo, la communication WiFi et contrôle toutes les pièces mécaniques en Rover.
Les caractéristiques matérielles de pcDuino
• CPU: core de 1GHz ARM Cortex A8
• GPU: OpenGL ES2.0, OpenVG 1.1 Mali 400 noyau
• DRAM: 1 Go
• le stockage à bord: 2 Go flash, prise microSD extensible jusqu'à 32 Go
• Sortie vidéo: HDMI
• Interface d'extension: 2,54 mm Têtes compatible avec Arduino
• Réseau: Interface RJ45 et USB extensible dongle WiFi (non inclus) (!!La carte pcDuino V2 inclu le WiFi))
• Alimentation: 5V 2A
• Dimension: 125mm X 52mm
Les caractéristiques logicielles de pcDuino
• Système d'exploitation: Ubuntu , Android
• API: Toutes les broches extensibles de style Arduino peuvent être accessibles avec l'API, y compris UART, ADC, PWM,GPIO, SPI, I2C
• Langages de programmation: C, C + + avec la chaîne d'outils GNU, Python, Java
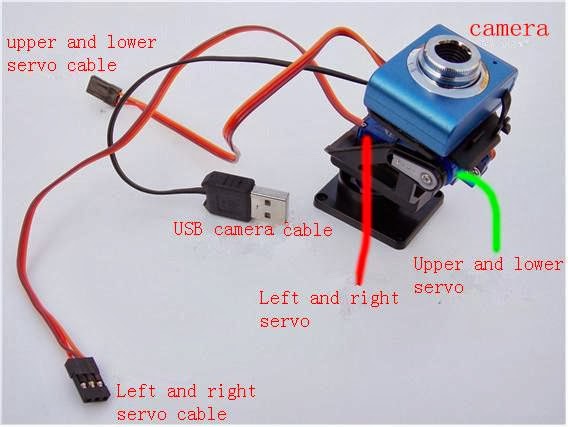
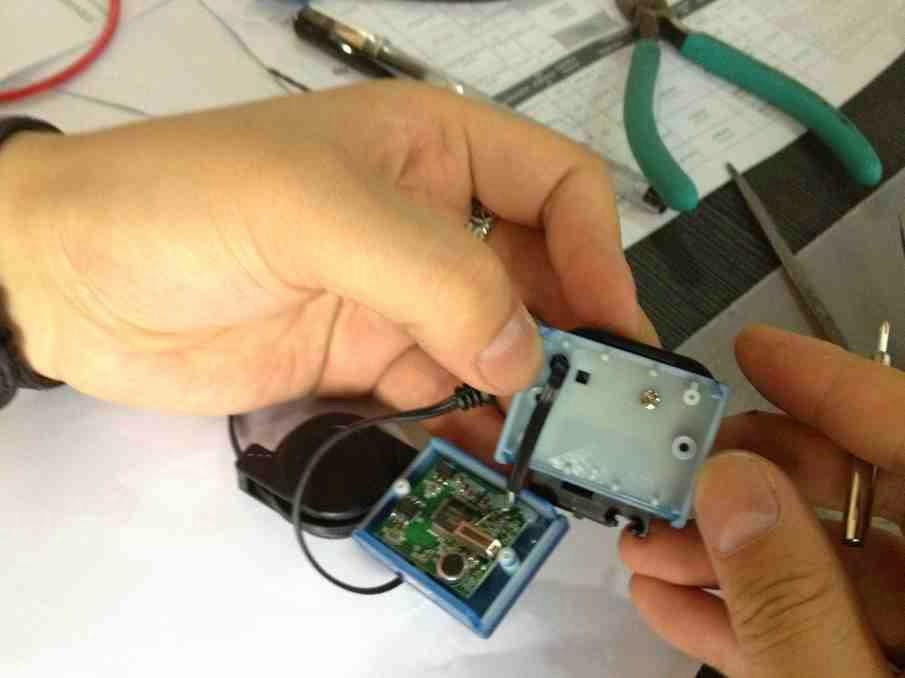
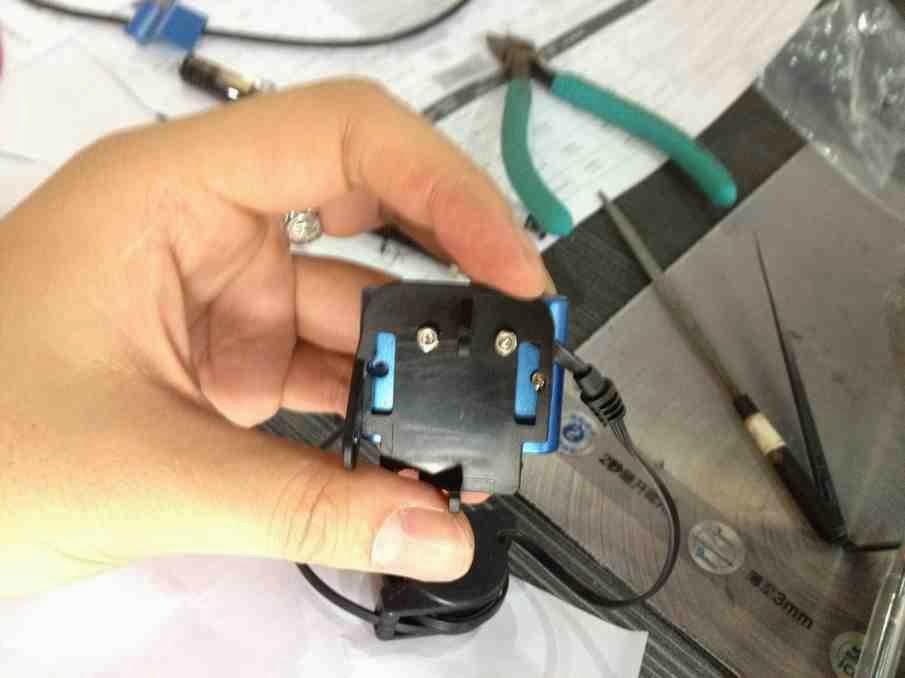
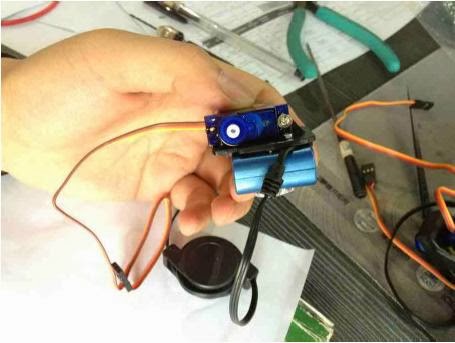
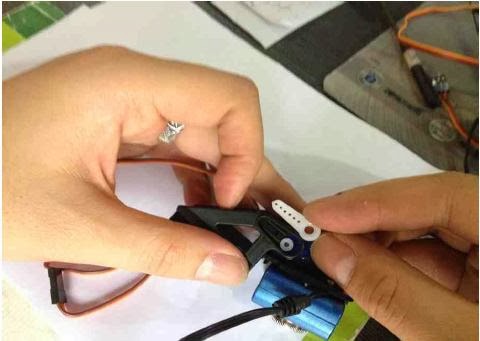
1.2.2 caméra vidéo PZT
(PZT selon wikipedia : Pan Tilt Zoom (en), les unités PTZ sont utilisées pour la mise au point des caméras de surveillance et de visioconférence sur un objet. Pan est la rotation de la caméra autour de l'axe Z, Tilt est l'inclinaison de la caméra sur l'axe X, et Zoom est le mouvement de la lentille motorisée le long de l'axe Y.)
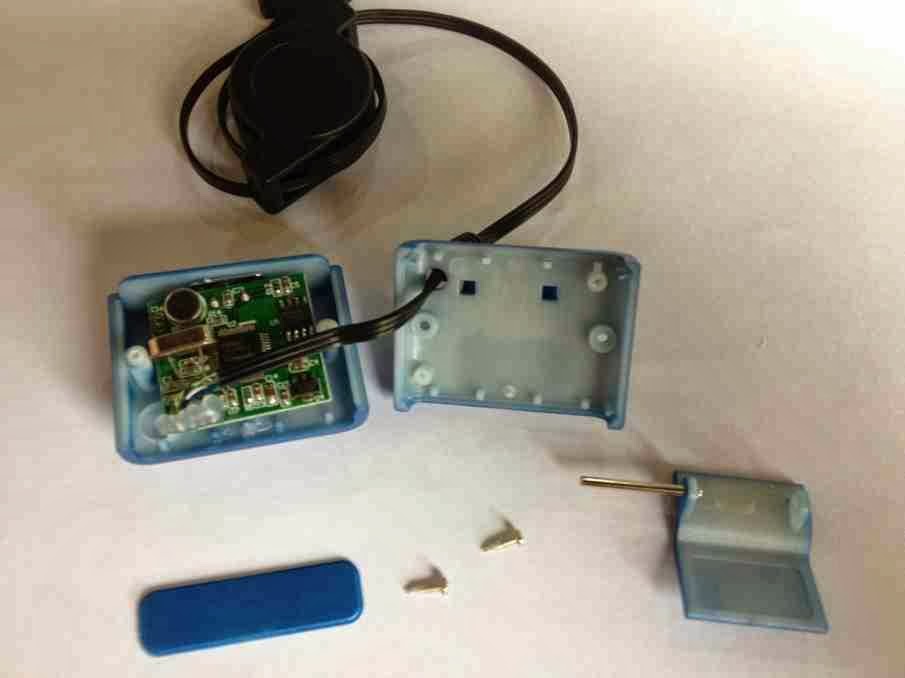
La caméra PTZ comprend deux servo-moteurs pour l'orientation de la caméra (180 degrés vertical et 180 degrés horizontal).Elle peut être directement branchée sur la carte pcDuino avec un câble USB.
Spécifications de la caméra:
- Pixel: 30W
- Capteur: COMS
- Taille du capteur: 4386 * 3.64 mm
- Résolution maximale: 640 * 480
- Format de l'écran: 26bit RGB
- Interface: interface de transmission à haute vitesse USB2.0, compatible avec USB1.0
- La balance automatique des blancs, la compensation de couleur
1.2.3 Alimentation
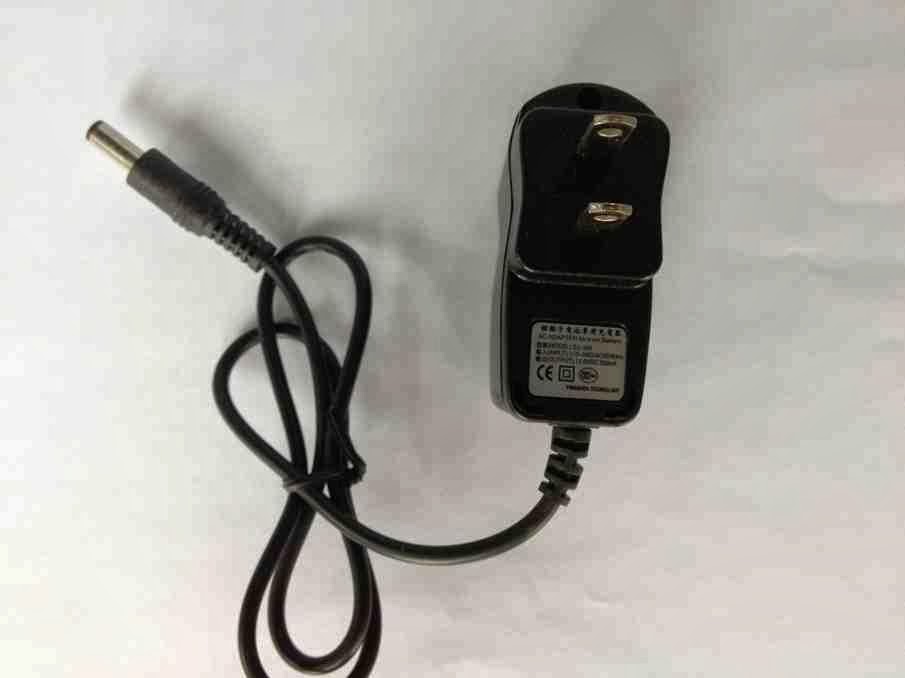
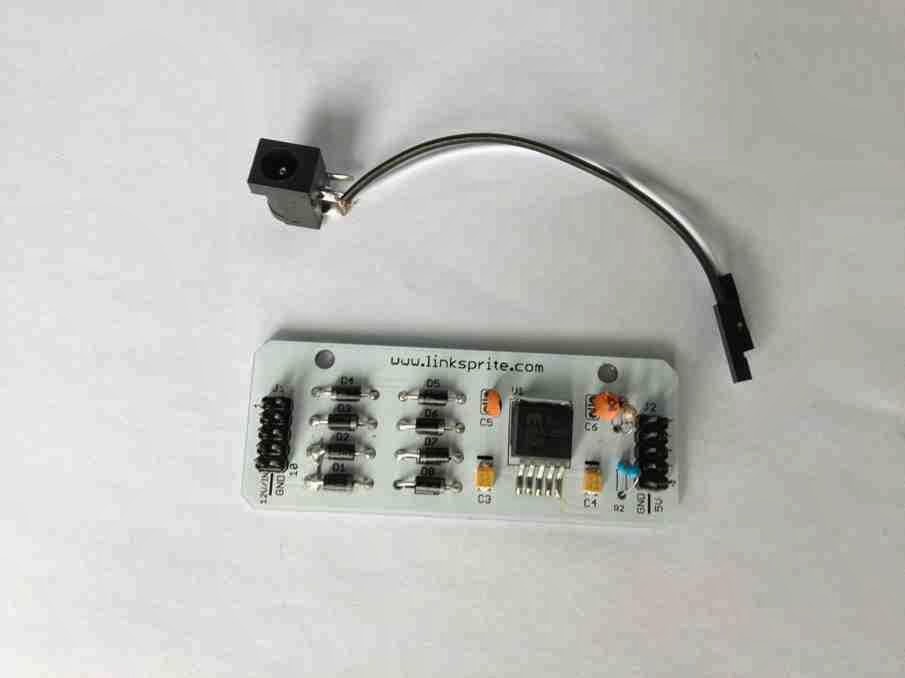
Une alimentation 12V/2A est utilisée pour charger la batterie.
Batterie
Une batterie rechargeable de haute capacité au lithium-ion est utilisée.
Veuillez suivre les consignes de sécurité des batteries au lithium pour éviter les accidents. Sa tension d'entrée est 12.6VDC, et la tension de sortie est 12.0VDC évalué à 4800mAh.
Fils, Vis et câbles
Plate-Forme
Tous les principaux
accessoires
de robots
sont installés sur
la plate-forme
de robot.
S'il vous plaît
noter que les différents
modèles
peuvent être différentes
dans les images suivantes.
Roulette
Le lanceur supporte l'arrière de la plate-forme du robot. Lors du montage des vis, veillez à ne pas mettre l'écrou sur le côté en dessous. Ceci pourrait affecter la direction de la roulette.
Roues de chariot et DC moteurs à engrenages
DC motoréducteurs pilotes du robot. (moteurs à courant continu)
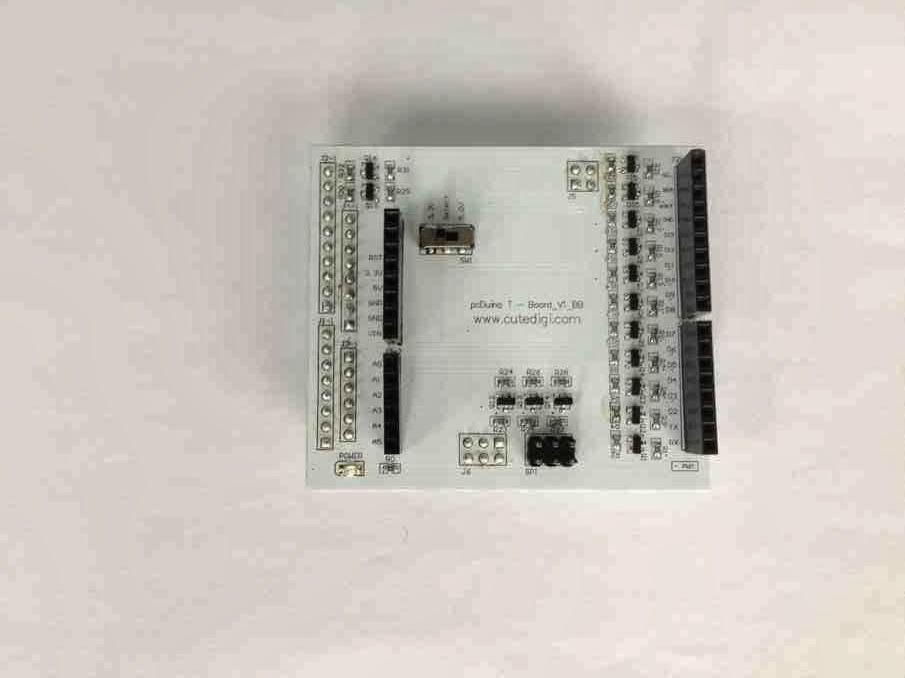
La carte T-Board convertit le signal TTL 3,3 V en 5V. Elle est utilisé pour installer la carte d'extension moteur sur la carte pcDuino.