Affichage des articles dont le libellé est multi-agent. Afficher tous les articles

10/04/2014

Découverte et tutoriel de l'utilisation de Polarsys

Polarsys est basé sur Eclipse, développé par OBEO et semble , à première vue, proposer un outil de développement de systèmes embarqué, basé sur UML ou plutôt SysML , et devrait permettre le développement de systèmes complexes. Polarsys utilise pour ce faire le plugin Papyrus :
plus d'infos sur Polarsys : http://polarsys.org/ .

D'après la présentation, c'est un outil de développement OpenSource centré sur l'utilisateur, l'utilisateur devrait même pouvoir faire remonter, contribuer... c'est exactement ce qu'il nous faut pour Smag...
Présentation ici : http://wiki.eclipse.org/images/f/f9/Polarsys-Presentation_ERTSS-final.pdf

Voyons si Polarsys tiens ses promesses ...

Va-t-il nous permettre de modeliser le projet Smag0 ? Testons ce nouvel outil !

Sur le site de Polarsys, télécharger la version adaptée à votre OS, dézippez, lancez l'executable Polarsys.
Pour pouvoir tester, j'ai tenté de suivre la vidéo de présentation (dans About / Videos, sur le site de Polarsys , ou ici : http://www.youtube.com/watch?v=cslBl9cS3TM) .

Première chose : une fois Polarsys lancé, modifiez la perspective : Window / Show Perspective / Other / Papyrus.

Ensuite, le cadre Model Explorer semble vide... je teste d'installer les modules complémentaires de Papyrus ( dans  le menu Help/ Install Papyrus Additionnal Components. Une autre demande d'installation ( SVN est apparue lors de la création du premier projet, j'ai installé la dernière version de SVN . )

La doc de Polarsys ne semble pas très fournie, 
Voir aussi, la doc  de Papyrus hébergée par Eclipse : http://www.eclipse.org/papyrus/

27/03/2014

Réclamations, Doutes, Demandes

On est partis pour... Ok, si je considère... allez... que dans 20 ans tout sera connecté dans ma maison et branché sur internet et commandable par mon smartphone (ou autre...)
Un paquet de questions se posent ...
Parce qu'un projet comme ça pose beaucoup de problème : éthique, sécurité, confidentialité, ...

Si vous avez des doutes, des peurs, des requêtes, des oppositions, quand au projet, ... c'est normal, j'ai aussi souvent peur de ce que je ne connais pas ...

On va tenter de  trouver des solutions à ces questions :
- Les robots vont-ils donner plus de chômage ?
- Vais-je perdre mon boulot ? 
- Qui est responsable d'un robot qui commettrait un délit ?
- Comment être sûr que mes informations personnelles ne sont pas diffusées sur le Net ?
- Comment désactiver un robot qui se trouverait dans ma maison ... et que j'y ferais des trucs que je n'ai pas envie qu'il voie ?
- Comment être certain que le robot dont j'ai besoin sera disponible au moment où j'en aurai besoin ? 
- Où vont-ils se ranger dans ma maison ?
- Comment le robot qui me fera le café va t-il savoir que le matin je mets deux sucres dans mon café et que le soir je n'en met qu'un ?
... et toutes les autres questions que vous pourriez-vous poser...

 Je vous invite au "Café des prudents, sceptiques & des opposants" : le café PSO, la discussion y est libre et plus elle sera virulente, plus on pourra approfondir les sujets et trouver des solutions.
Et juste à côté du café PSO, on va ouvrir le café SPO... le "Café des Sujets, Propriétés, & Objets", ce café parlera plus de technique et de la manière dont l'information peut être stockée : sous forme de triplet avec  :
un sujet, une propriété, un objet.
pour faire simple : 
<voiture> <couleur><rouge>
<david><age><37>
<pcduino Rover><type><robot>
...

d'autres cafés sont en train d'ouvrir leurs portes... Tenez... par exemple, je vois là-bas M. GéoTrouvetout... c'est lui qui tient le "café DIMB & DUMB" , le café des DIYeurs, des inventeurs, des makers et des bricoleurs, il y a également Mr Holon qui tient le "café SMA" , le café des Agents et des Multi-agents..., et d'autres encore... des boutiques, aussi où les inventeurs et fabricants exposent leurs projets... que du beau monde... il y a même un espace réservé pour l'utilisation du projet Smag0 par les enfants...

Vous trouverez également LA MAISON DES DEFIS : c'est l'endroit où l'on réalise les trucs qui ne sont normalement pas réalisables...
Et la place reste ouverte... n'importe qui peut se poser sur un banc et lancer un sujet de conversation, une idée, un problème...


Pour afficher le groupe de discussion en pleine page, suivez ce lien

Le systeme multi-agent sous forme de holon

Trouvé ce texte de Descartes dans une des thèses : ( http://sebastian.rodriguez.free.fr/files/ThesisSRodriguez_print.pdf )
Les hommes sont les proies d'une si aveugle curiosité qu'ils conduisent souvent leur esprit par des chemins inconnus, et sans aucune raison d'espérer, mais seulement pour courir leur chance d'y trouver par hasard ce qu'ils cherchent ; comme quelqu'un qui brûlerait d'un désir si brutal de découvrir un trésor, qu'il ne cesserait de courir les rues ça et là, cherchant si par hasard il n'en trouverait pas un qu'un voyageur aurait perdu. C'est ainsi que travaillent presque tous les chimistes, la plupart des géomètres, et plus d'un philosophe ; et certes je ne nie point que parfois ils ne vagabondent avec assez de bonne fortune pour trouver quelque vérité ; je n'admets pas pour autant qu'ils en soient plus habiles, mais seulement plus chanceux. Il vaut cependant bien mieux ne jamais songer à chercher la vérité sur quelque objet que ce soit, que le faire sans méthode : car il est très certain que ces recherches désordonnées et ces méditations obscures troublent la lumière naturelle et aveuglent l'esprit ; et tous ceux qui s'habituent ainsi à marcher dans les ténèbres affaiblissent tant leur vue que par la suite ils ne peuvent plus supporter la lumière du jour ; l'expérience aussi le confirme, puisque nous voyons très souvent ceux qui ne se sont jamais souciés d'étudier porter des jugements bien plus solides et bien plus clairs sur ce qui se présente à eux, que ceux qui ont passé tout leur temps dans les écoles. DESCARTES

Les systèmes multi-agents : 

Qu'est ce qu'un système multi-agent ?
http://www.lirmm.fr/~ferber/publications/LesSMA_Ferber.pdf

Les méthodes de conception de systèmes multi-agent :

Diamond : http://tel.archives-ouvertes.fr/docs/00/18/90/46/PDF/These_Jean-Paul_Jamont_2005.pdf
Aspecs :  http://www.aspecs.org/Home ou en   Pdf

Un agent particulier, le holon : 

Holons dans les systèmes multi-agents[modifier | modifier le code]

Les systèmes multi-agents sont des systèmes composés d'entités logicielles autonomes. Ils sont capables de simuler un système ou de résoudre des problèmes. L'holon peut être vu comme une sorte d'agent récursif : un agent composé d'agents qui, a un niveau donné, a son propre comportement comme un conséquence partielle des comportements de ses composants5. Janus Multiagent Platform est un exemple de plate-forme logicielle capable de faire tourner des holons.
( source Wikipedia :
http://fr.wikipedia.org/wiki/Holon_(philosophie)#Holons_dans_les_syst.C3.A8mes_multi-agents )


Exemlpe de systèmes multi-agent :
Janus Project (Java) : http://www.janus-project.org/Home
Spade (Python) :
Jade (Java) :
Quelque chose en ruby, où autre ? faites-le nous savoir qu'on rajoute l'info .
Dans jade, spade, Janus, les agents respectent les normes de la FIPA pour les communications .
Les systèmes multi-agents ont l'air un peu veillots...
Pour se renseigner sur la programmation des agents :
https://www.google.fr/search?q=programmation+agent+java&oq=java+programmation+ag&aqs=chrome.1.69i57j0.8663j0j4&sourceid=chrome&espv=210&es_sm=93&ie=UTF-8
Un autre type d'agent directement natif dans java (à voir si ça correspond?) : http://blog.xebia.fr/2008/05/02/java-agent-instrumentez-vos-classes/
Pour en savoir plus : 

https://www.google.fr/search?q=holon&oq=holon&aqs=chrome..69i57j0l5.1180j0j4&sourceid=chrome&espv=210&es_sm=93&ie=UTF-8#q=holon+multi-agent


25/03/2014

Pourquoi du RDF ? pour jouer de la musique ?

- RDF ( resource description Framework) ? c'est un langage permettant de décrire des ressources d'un domaine... (voir wikipedia). Partageable, distribuable, interprétable par les machines....
- Ok ! c'est donc pour ça que tu veux absolument l'utiliser ?
- Oui, distribuable : donc les ressources sont décrites une fois et partagées entre les modules / robots , à condition de gérer la confidentialité des infos ... Et je me suis dit que je pouvais décrire avec la méthode Diamond qui est une méthode pour construire des systèmes multi-agents... J'en ai d'ailleurs fait une première version sur une autre page du blog, c'est diamond.owl. Et je suis en train d'essayer de la visualiser avec Processing.
Par extension, et si j'y arrive, je devrais pouvoir appliquer ce principe :
 [- visualiser / modifier les fichiers RDF/ontologies sous forme de graphes (Processing ? javascript + D3 ou jointjs)
- transmettre des infos à des machines (ordi/robot/module/agent) dans un format interpretable par elles.]
 à n'importe quelle méthode, comme une recette de cuisine, ou la procédure pour faire du café, pour ouvrir un placard ou y ranger les satanés légos qui trainenet.
- N'importe quelle méthode ou procédure ? Pourquoi pas une chanson, alors ? c'est comme une méthode ! Regarde : si on prend par exemple cette page http://www.francetabs.com/tablatures-partitions/brigitte/battez-vous-tab-guitare12488.html où on trouve les tablatures de Brigitte (désolé, je ne suis pas un crack en solfège, mais la suite doit être applicable aussi !)

ACCORDS
Accord guitare D (xx0232) Accord guitare E (022100) Accord guitare Em (022000) Accord guitare Em7 (022030) Accord guitare A (x02220)
TABLATURE
d|———————————|——————————|————————————||
a|———————————|——————————|————2—0—————||
e|—12———11———|—10———9———|—0—3————3—0—|| clap-clap
   .tremolo-------------    ¬¬        


d|—–2————4———|——5————7———|—2—————————2——||
a|—–2————6———|—–5———–4———|—2———2—0———2——||
e|—––———––———|————––––––—|—0—3————–3—0—|| clap-clap
   .tremolo-------------     ¬¬


       Em       EmM7          Em7       Em6
Faites-vous la guerre pour me faire la cour
 Em
Maintenant battez-vous
  Em       EmM7    Em7    Em6
Soyez gangsters, soyez voyous
 Em
Maintenant battez-vous
      

(...) 
--Fin de l'extrait.

ça nous dit : à la basse : sur la corde de MI faire les notes 12, puis 11, puis 10, puis 9, puis 0, 3, corde de LA : 2, puis 0, re-corde de MI 3 puis 0, puis Clap-Clap.


Et tu dis que tu peux transmettre ça à une machine ?
- Bien sûr, le format rdf est fait pour ça ! Attend, je te montre ! D'abord , tu lance Protégé, et dedans, tu y décris tout ce dont tu as besoin pour ta méthode, ou tout autre chose ( On pourrais par exemple y décrire la procédure pour une opération chirurgicale ( ;-) Oh Coco... Private Joke !) .
Ensuite tu décris des Classes qui regroupent des éléments de même type, avec des sous classes éventuellement, puis des Entités (ou des Individuals) avec des propriétés.
Pour notre exemple, on pourra par exemple creer une classe Note, une classe Accord, une classe Corde, une classe Position, c'est à toi de décrire ton domaine comme tu le souhaite.
Deux personnes différentes pourront décrire le même domaine de deux manières différentes... ce n'est pas un problème, on pourra toujours rapprocher ensuite deux ontologies...
Dans diamond.owl, j'ai utilisé des Classes Etape et des propriétés first (pour indiquer la première Etape) puis des proprietes next pour lier les différents Individuals ou entités...
Un accord peut être décrit comme un ensemble de 3 notes...
On peut dans le même fichier décrire à la fois tous les instruments, et n'afficher (on ne jouer que les bonnes informations en fonction des requêtes).
Exemple qui ne fonctionnera pas en l'état mais possible :  SELECT Accord WHERE {?Accord ?Instrument ?Guitare} ORDERBY ?Ordre

Essaie Protégé,  si tu veux un exemple : tu peux récupérer diamond-first.owl, et si tu veux des infos sur comment utiliser Protégé pour décrire un domaine, tu peux aller voir tout en bas de cet article : http://smag0.blogspot.fr/2014/03/creer-une-interface-pour-visualiser-les.html et récupérer le tutoriel Pizza-Gloria

+++ On peut même certainement s'amuser avec les machines à états finis dans une Ontologie... à voir : http://www.w3.org/TR/2014/CR-scxml-20140313/


11/03/2014

Rover PcDuino Introduction et partie matérielle

Édit (25/11/2015) :

I DID IT, JE L'AI FAIT !!!

Yahoo, Eureka, ça fonctionne...

Ça roule, ça tourne, ça envoie les images... !!!

Bon ok j'ai mis le temps, mais j'y suis arrivé. J'ai mon robot explorateur, une première étape du projet "Smag0" beaucoup plus vaste, de "robot qui range ma chambre".

Contrôlable par une interface web, une application mobile, ou adaptable à toute autre interface, le robot se déplace dans la maison et vous envoie les images, que vous soyez chez vous, au bureau ou à l'autre bout du monde !!!

Je m'apprête à préparer un "kit" pour ce robot explorateur avec tout le matériel nécessaire et les instructions, pas à pas pour en monter un vous même, ou encore à le proposer déjà tout monté, alors faites-moi signe si ce projet de robot vous intéresse par mail scenaristeur@gmail.com ou par twitter  @DFaveris . 

voici un guide pour l'installation des composants utiles  http://smag0.blogspot.fr/2015/12/reinstallation-pcduino.html


http://store.linksprite.com/#oid=1005_1_banner_1

cliquez sur cette image pour voir en détail les caractéristiques du pcDuino :


1. Matériel
1.1 Outils nécessaires
1.2 Découverte du matériel
1.3 Montage de la caméra PTZ
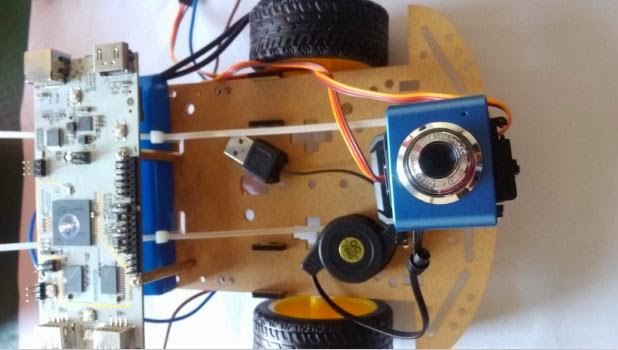
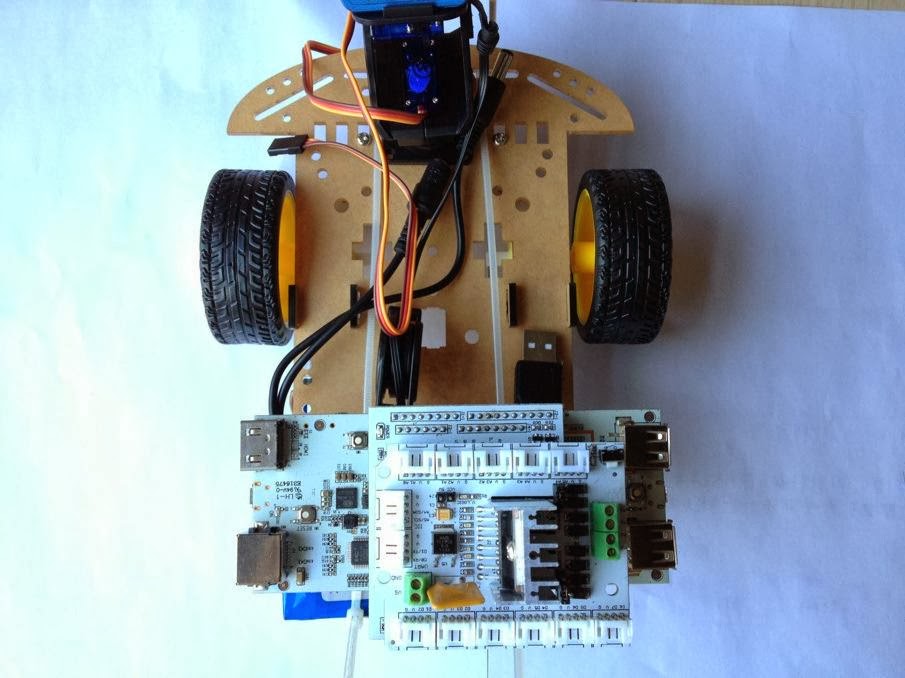
1.4 Assemblage de la plate-forme
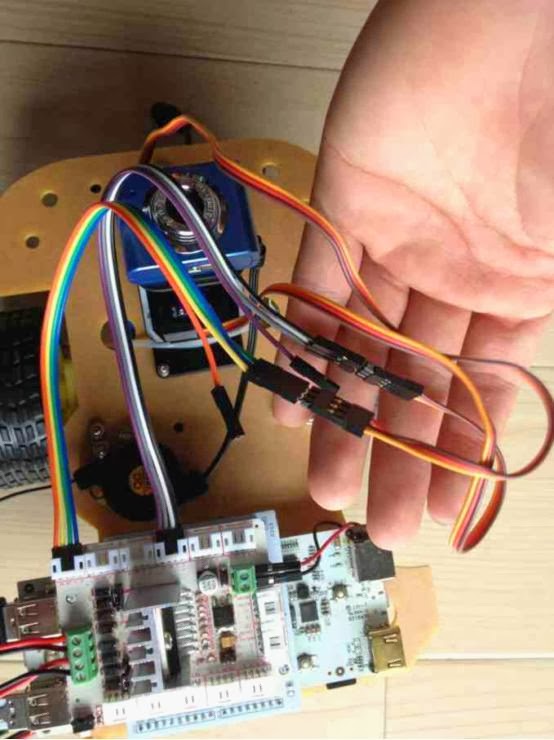
1.5 Instruction de câblage
2.1 Configurer pcDuino en point d'accès WiFi
2.2 Installer Video Stream Server sur pcDuino
2.3 Installer le logiciel de contrôle
2.4 Contrôler le rover avec un PC
2.5 Contrôler le Rover avec un appareil Android
2.5.1Introduction
2.5.2 GUI
2.5.3 Introduction au code source
2.5.3.1Module de contrôle d'interface
2.5.3.2 Module de conversion du format d'images
2.5.3.3 Module de communication
2.5.4 Guide de l'utilisateur
2.6 Liens de téléchargement

Introduction

(pour la prise en main du pc duino -> Mon club Elec)
Avec le développement de matériel et de logiciel embarqué , diverses technologies sont de plus en plus intégrée . En conséquence , l'obligation de matériel et de logiciels de co-développement est de plus en plus et le cycle d'apprentissage de l'ingénieur s'allonge .
Au cours des dernières années , le mouvement open source du matériel est de plus en plus populaire dans le monde . Arduino est un chef de file dans ce mouvement . Les groupes d'utilisateurs répartis des ingénieurs aux étudiants, puis aux élèves de collège ou même les enfants de l'école primaire . L'émergence d'une variété de plates-formes matérielles open source réduit considérablement la courbe d'apprentissage , stimule l'innovation et accélère la conversion de l'idée à la réalisation. pcDuino est un Arduino superbe avec mini fonctionnalités d'un PC . pcDuino dispose à bord interface matérielle compatible avec l'interface Shield Arduino Uno . Arduino Shields disponibles sur le marché peut être installé sur pcDuino avec un conseil simple traduction ( T -Board ) . Le code source Arudino est également entièrement compatible avec pcDuino . Le système d'exploitation utilisé par pcDuino est open source Linux Ubuntu . Open-source des logiciels Linux innombrables avec de nombreux conseils de matériel open-source peuvent être combinés dans pcDuino pour créer une variété d'applications . pcDuino une plate-forme idéale pour le développement offre implique un logiciel open source et du matériel open source .
Dans cet article, nous montrons comment utiliser pcDuino de construire un réseau WiFi en temps réel de vidéo surveillance robot télécommandé . Sur le plan matériel , nous utilisons le bouclier moteur pour Arduino pour commander les moteurs et servo de la caméra de PZT de Rover . Sur le plan logiciel , nous utilisons un système pcDuino Linux pour obtenir un accès WiFi AP , serveur de streaming vidéo et de la communication TCP / IP .
Dans les sections suivantes , nous les détails la mise en œuvre matérielle et logicielle .

1. Matériel

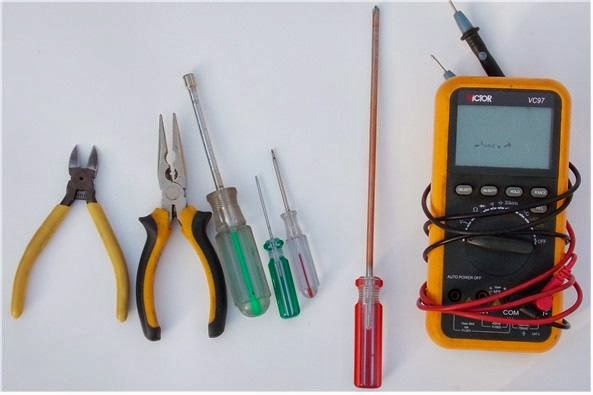
1.1 Outils nécessaires

- Pince diagonale, pince à bec, 3 mm manche, 2 mm tournevis à tête plate, Tournevis Phillips 3 mm, 5 mm tournevis cruciforme, multimètre, fer à souder, soudure, ruban, pinces, couteau de papier peint


1.2 Découverte du matériel

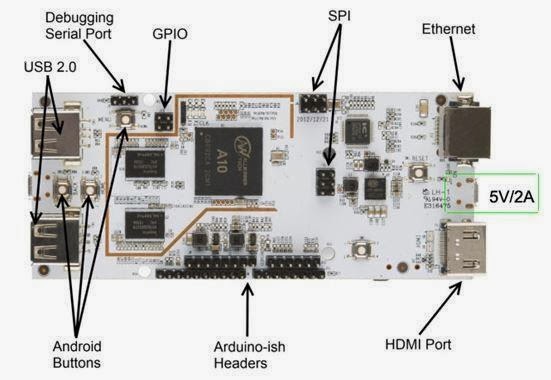
1.2.1 pcDuino

La carte pcDuino est le cerveau du Rover. Elle gère le streaming vidéo,  la communication WiFi et contrôle toutes les pièces mécaniques en Rover.


Les caractéristiques matérielles de pcDuino 
• CPU: core de 1GHz ARM Cortex A8 
• GPU: OpenGL ES2.0, OpenVG 1.1 Mali 400 noyau 
• DRAM: 1 Go 
• le stockage à bord: 2 Go flash, prise microSD extensible jusqu'à 32 Go 
• Sortie vidéo: HDMI 
• Interface d'extension: 2,54 mm Têtes compatible avec Arduino 
• Réseau: Interface RJ45 et USB extensible dongle WiFi (non inclus) (!!La carte pcDuino V2 inclu le WiFi))
• Alimentation: 5V 2A 
• Dimension: 125mm X 52mm

Les caractéristiques logicielles de pcDuino 
• Système d'exploitation: Ubuntu , Android
• API: Toutes les broches extensibles de style Arduino peuvent être accessibles avec l'API, y compris UART, ADC, PWM,GPIO, SPI, I2C 
• Langages de programmation: C, C + + avec la chaîne d'outils GNU, Python, Java


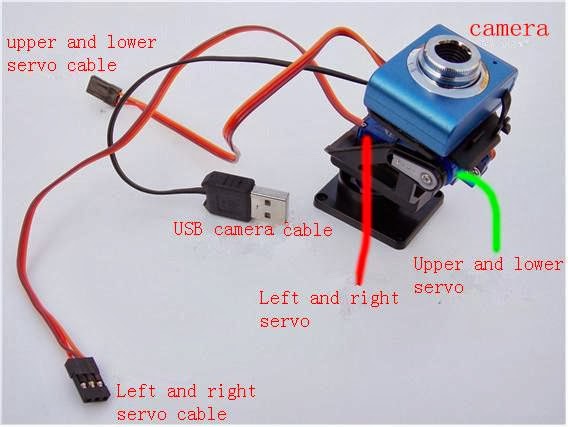
1.2.2 caméra vidéo PZT

(PZT selon wikipedia : Pan Tilt Zoom (en), les unités PTZ sont utilisées pour la mise au point des caméras de surveillance et de visioconférence sur un objet. Pan est la rotation de la caméra autour de l'axe Z, Tilt est l'inclinaison de la caméra sur l'axe X, et Zoom est le mouvement de la lentille motorisée le long de l'axe Y.)
La caméra PTZ comprend deux servo-moteurs pour l'orientation de la caméra (180 degrés vertical et 180 degrés horizontal).Elle peut être directement branchée sur la carte pcDuino avec un câble USB.


Spécifications de la caméra: 
  • Pixel: 30W
  • Capteur: COMS
  • Taille du capteur: 4386 * 3.64 mm
  • Résolution maximale: 640 * 480
  • Format de l'écran: 26bit RGB
  • Interface: interface de transmission à haute vitesse USB2.0, compatible avec USB1.0
  • La balance automatique des blancs, la compensation de couleur

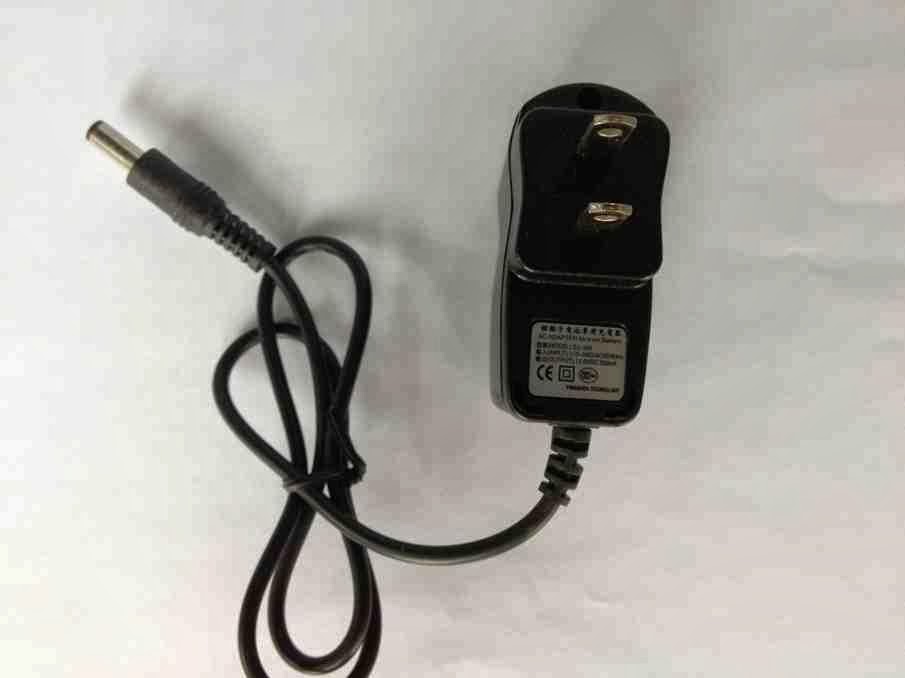
1.2.3 Alimentation

Une alimentation 12V/2A est utilisée pour charger la batterie.


Batterie

Une batterie rechargeable de haute capacité au lithium-ion est utilisée.
Veuillez suivre les consignes de sécurité des batteries au lithium pour éviter les accidents. Sa tension d'entrée est 12.6VDC, et la tension de sortie est 12.0VDC évalué à 4800mAh. 


Fils, Vis et câbles


Plate-Forme

Tous les principaux accessoires de robots  sont installés sur la plate-forme de robot. S'il vous plaît noter que les différents modèles peuvent être différentes dans les images suivantes.


Roulette

Le lanceur supporte l'arrière de la plate-forme du robot. Lors du montage des vis, veillez à ne pas mettre l'écrou sur le côté en dessous. Ceci pourrait affecter la direction de la roulette.


Roues de chariot et DC moteurs à engrenages

DC motoréducteurs pilotes du robot. (moteurs à courant continu)

Support de montage des moteurs DC

Lors de l'installation, le côté de trois trous est fixé à la plate-forme du robot, le côté avec deux trous est fixé à la moteur-réducteur à courant continu.


Carte d'extension moteur pour Arduino

Caractéristiques: 
• Compatible avec Arduino 
• le mode de commande de vitesse de PWM 
• Indicateur 4 directions 
• Compatible avec Linker Kit 2,54 mm interface du plug terrain de Grove. 
• grands modèles de dispositifs de refroidissement 
• Soutenir les 14 servos 
• Dimensions: 68.5x54.5x29.5 mm 
Remarque: Lorsque le courant dépasse 1000mA, la puce du pilote et dissipateur de chaleur seront très chauds.


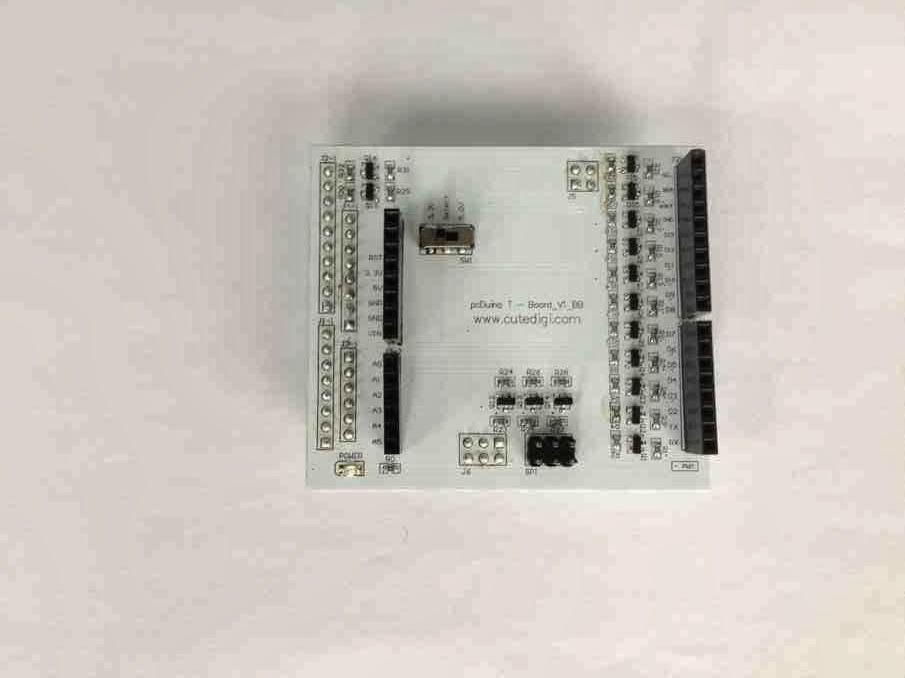
Carte d'extension T-Board

La carte T-Board convertit le signal TTL 3,3 V en 5V. Elle est utilisé pour installer la carte d'extension moteur sur la carte pcDuino. 

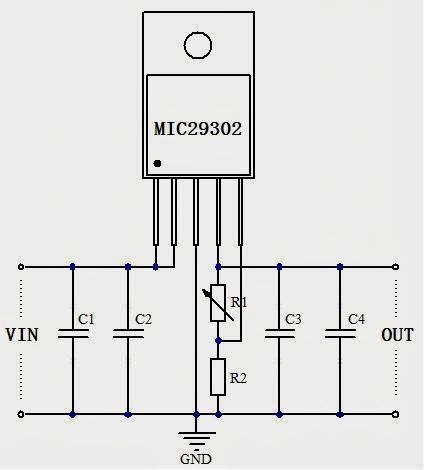
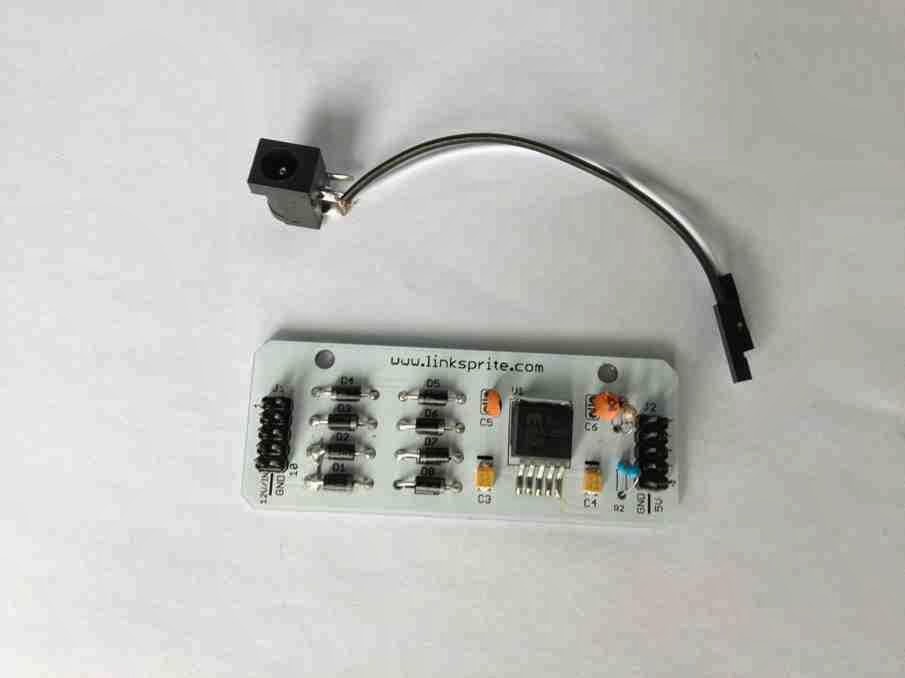
Module de puissance

Ce qui suit est le schéma du module d'alimentation.

Dimensions: Longueur x largeur distance de 75x29mm entre deux trous: 50mm 
Tension d'entrée: 12V 
Tension de sortie: 5V 
Courant de sortie: 2A


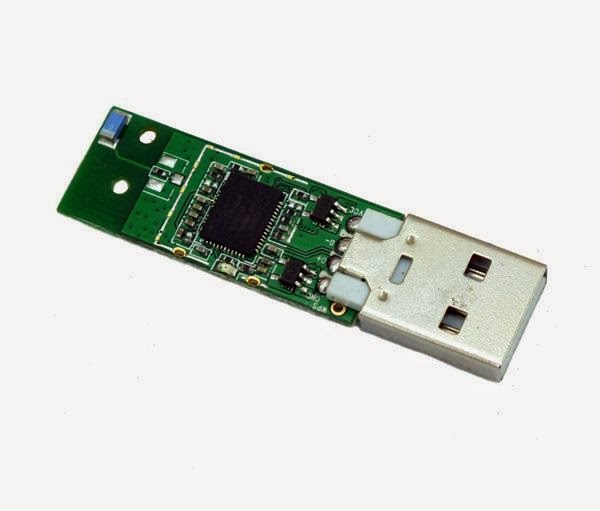
Dongle WiFi

!! La carte pcDuino V2 inclu le WiFi -> le dongle ne devrait plus être nécessaire !!
Il prend en charge la norme IEEE 802.11 b / g / n normes, supporte les connexions USB 2.0. 
Il s'agit d'un module WLAN compact à faible coût avec des dimensions: 32x13 mm.

Montage de la caméra PTZ

Avant de monter la plate-forme de robot, nous avons besoin de préparer la caméra PTZ.

Étape 1: Préparer la caméra

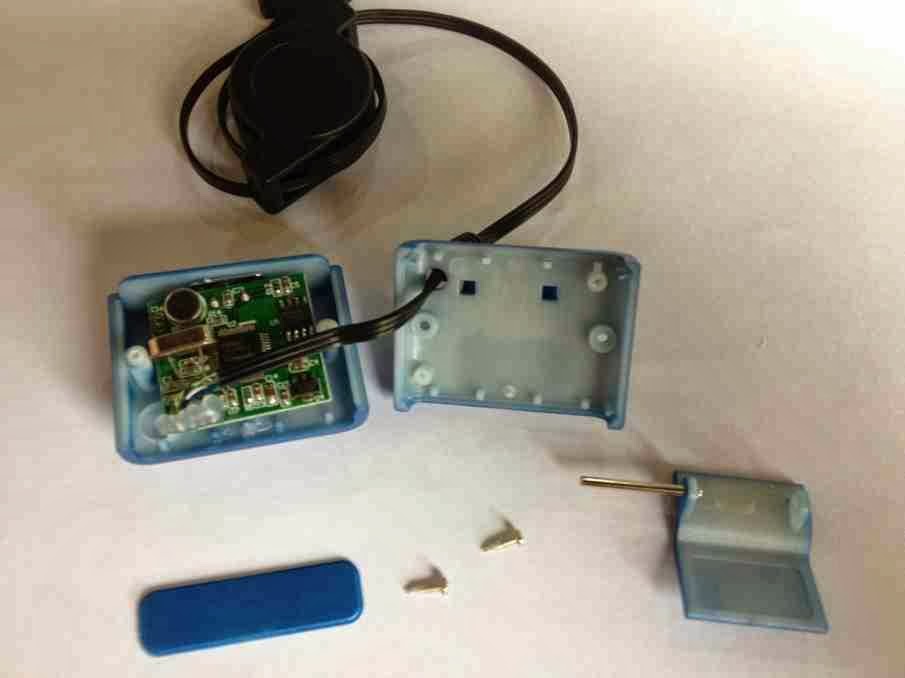
Étape 2 : Retirez l'aiguille 


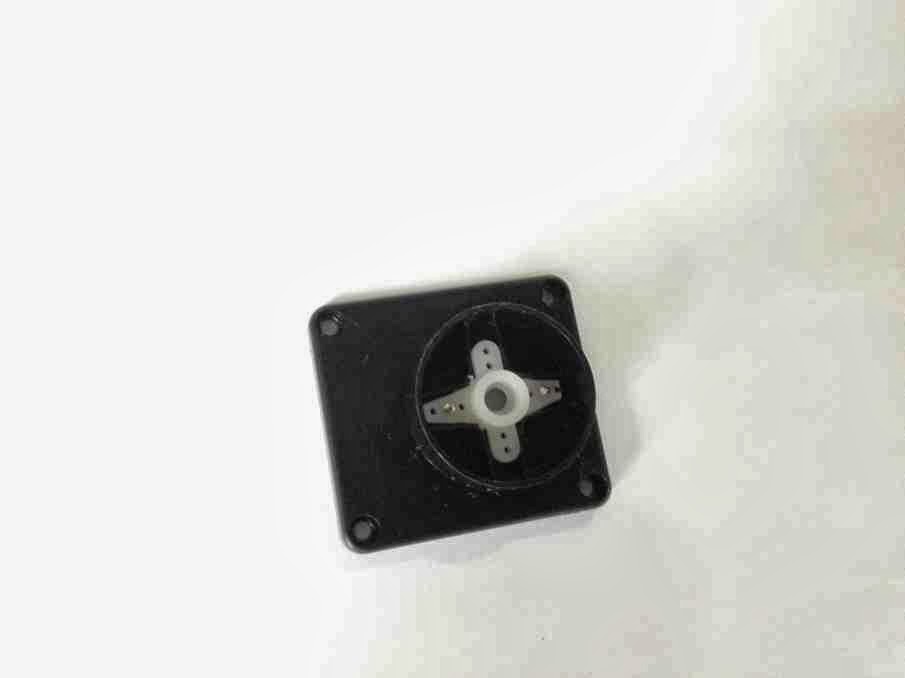
Étape 3: Retirer les vis sur le fond 


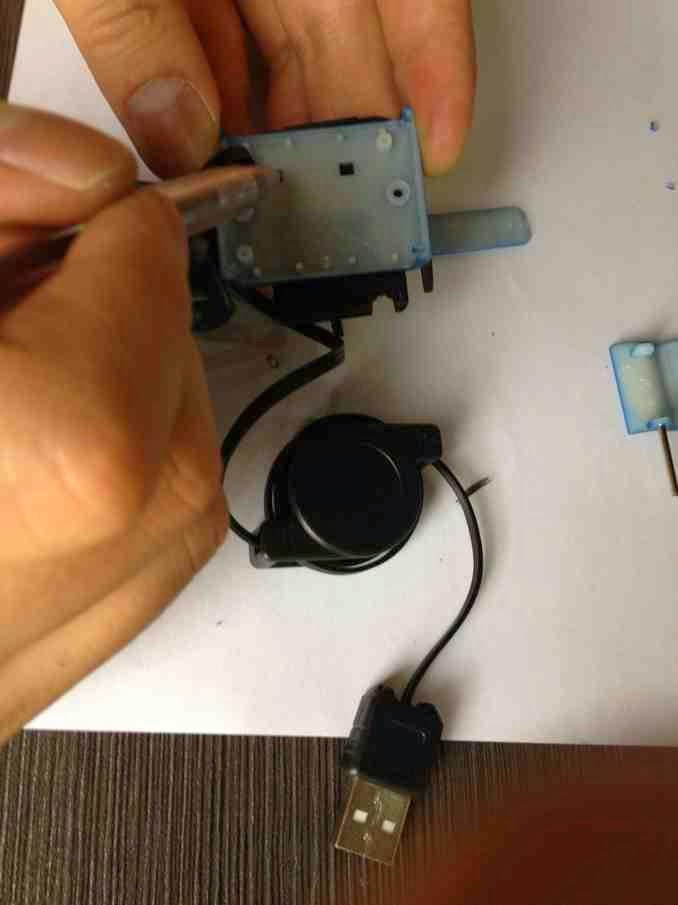
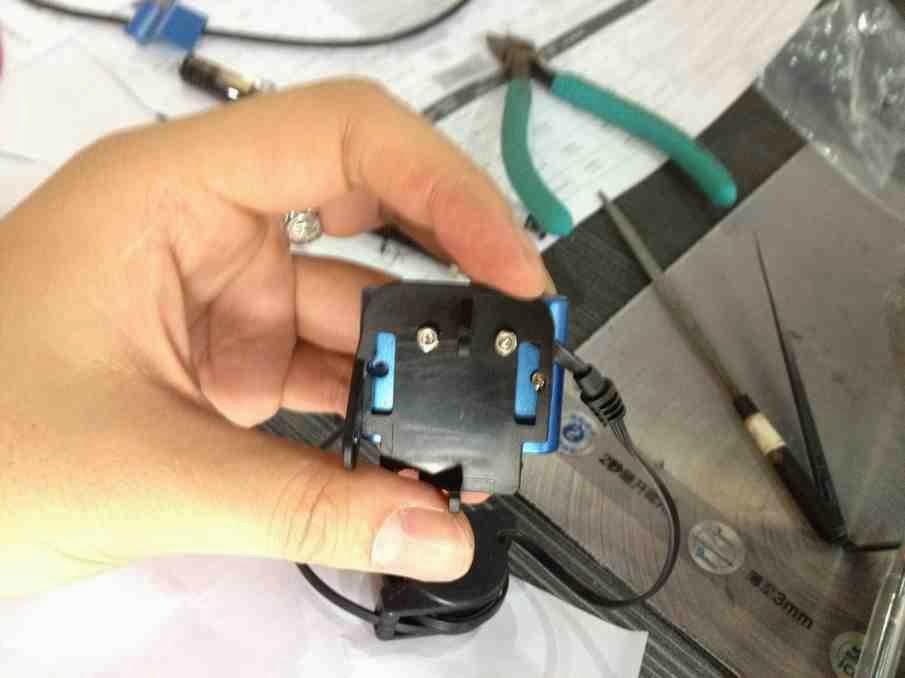
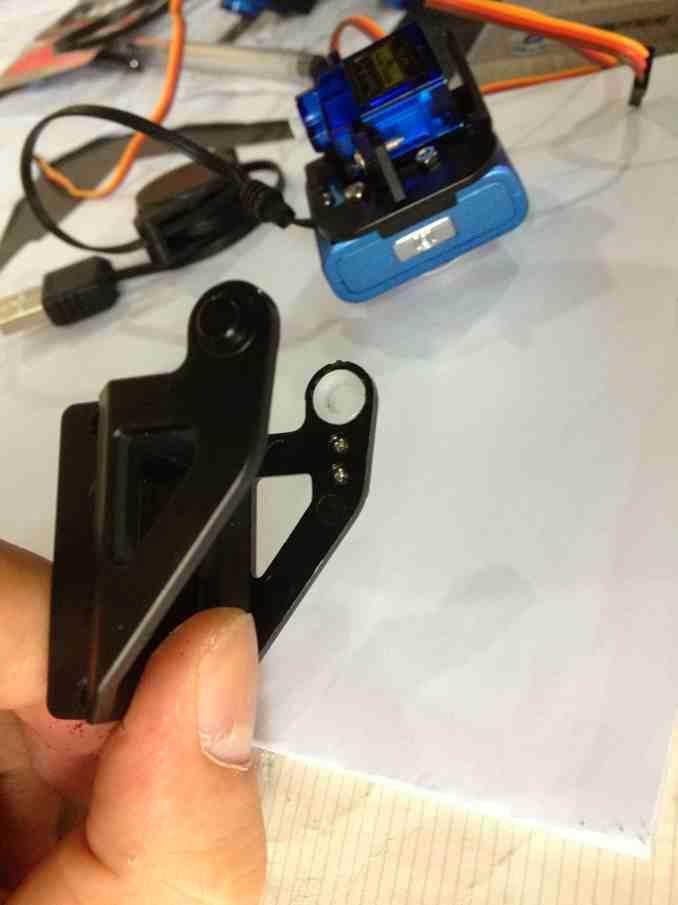
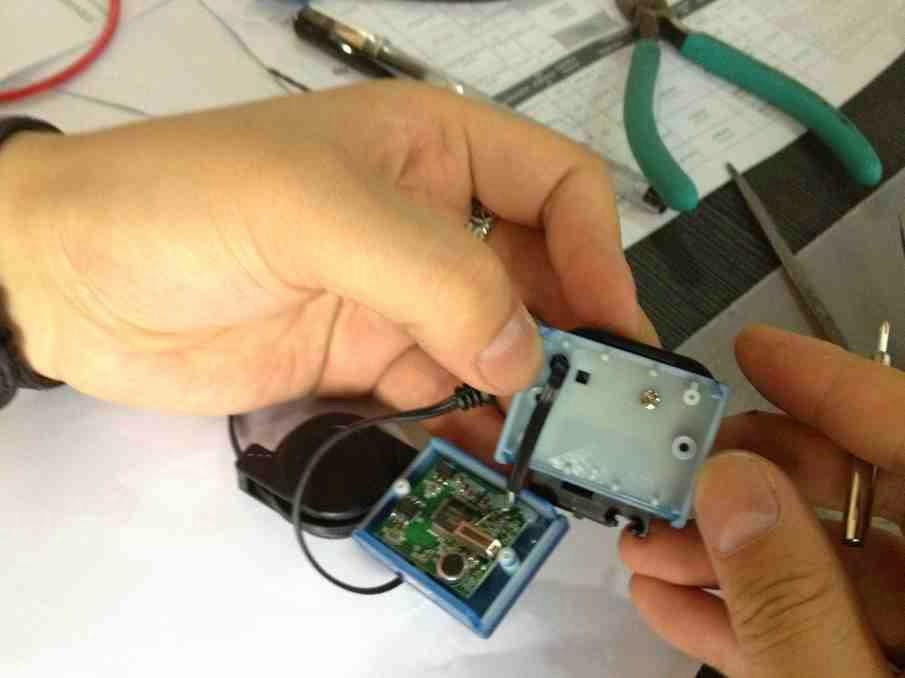
Étape 4 : Afin de fixer la caméra sur l'appareil , nous avons besoin de percer des trous et utiliser des vis . Nous pouvons couper les deux oreilles sur le fond et obtenir deux trous . 


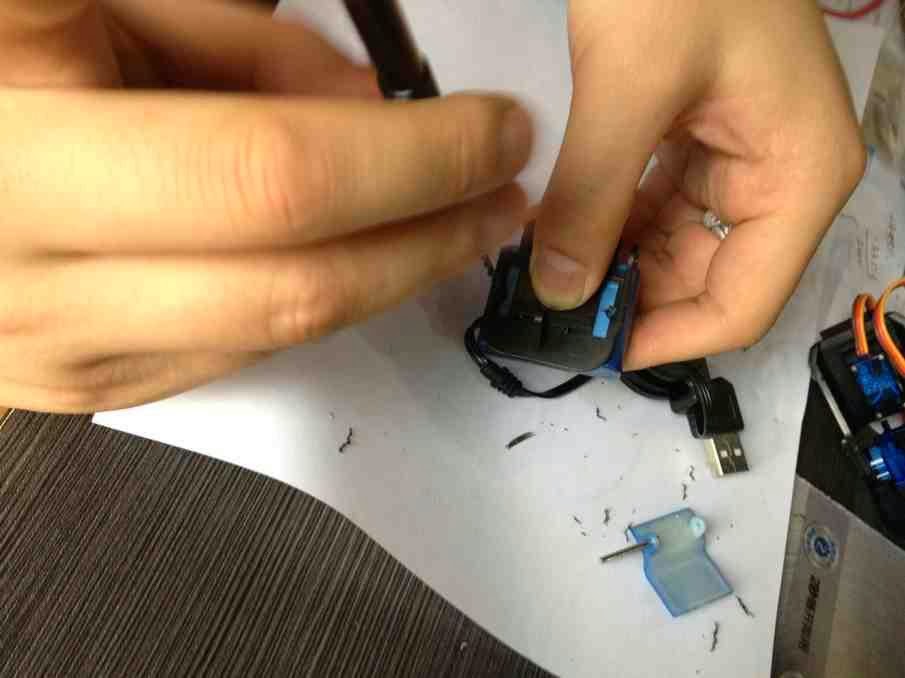
Etape 5: Modifier le montage de la caméra . Coupez les deux anciennes fixations et lisser la surface . 


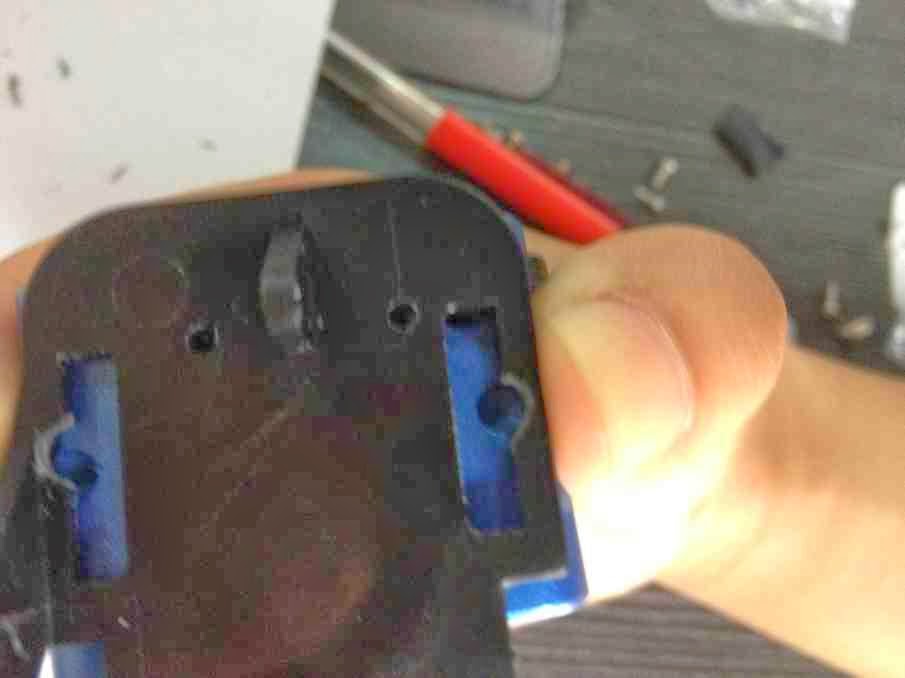
Étape 6 : Aligner la fixation et le bas de l'appareil . Marquez la position du trou avec un stylo ou un crayon , et percer deux trous . 

Etape 7: Afin de ne pas bloquer les deux trous déjà sur le fond de l'appareil , percez deux autres trous sur les deux bords de l'appareil. 


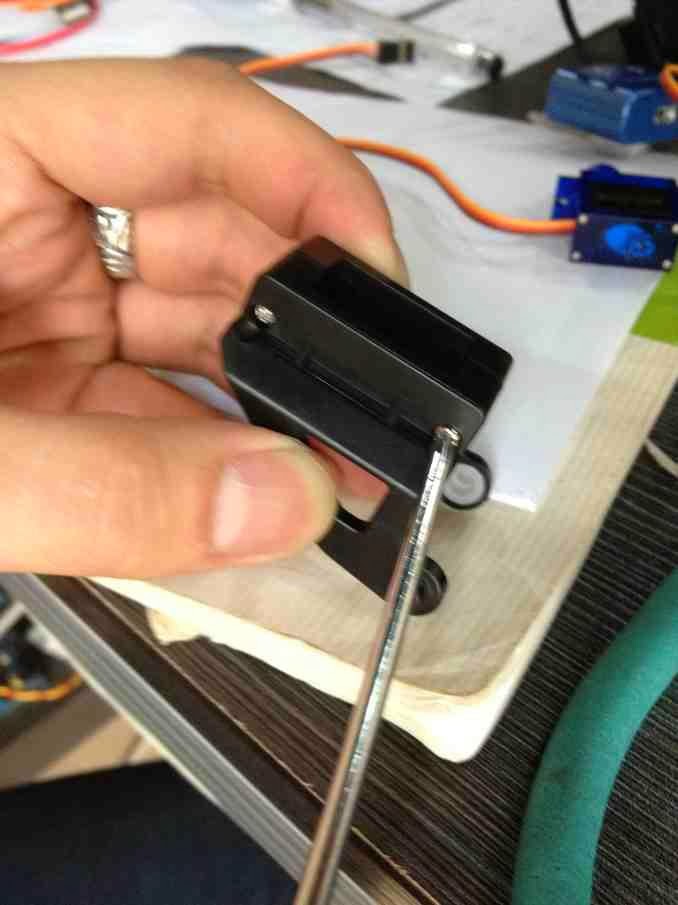
Étape 8: Mettre le couvercle inférieur de la caméra , et assemblez le dispositif, insérer les vis. 


Etape 9: L'appareil est assemblé . Serré avec les vis . 


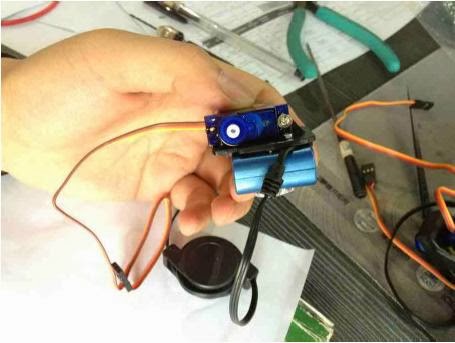
Étape 10 : Installez l'appareil à gouverner . Faites attention de ne pas installer dans la mauvaise direction .


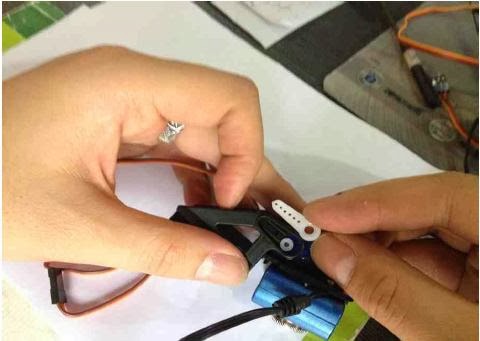
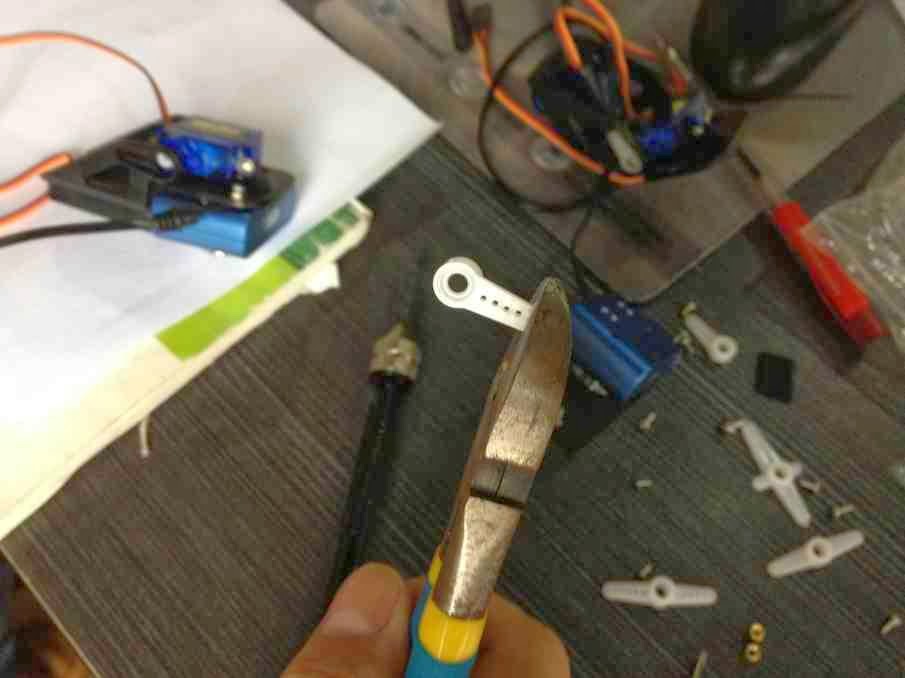
Étape 11 : Installez le support de la tête . Comparer à l'ouverture , si le balancier est trop long , couper la partie excédentaire et serrez avec les vis . 


Etape 12: Démonter le support de la tête et installer un autre appareil à gouverner . 


Étape 13 : Fixez la caméra à l'appareil PTZ . 


Étape 14: Coupez le pied multifonctions de direction et l'installer dans la base . 


Insérez le support dans la base , serré avec des vis. Ensuite, l'assemblage de la caméra mobile est terminé.

Assemblage de la plate-forme

Étape 1: Installez le moteur à courant continu en position.

La couleur du moteur peut être différente de la couleur du châssis. Première souder les fils du moteur, sans tenir compte de la polarité. Un condensateur céramique de 0,1 uF peut être utilisé s'il est disponible. On peut éviter les interférences etprolonger le cycle de vie du moteur. 
Ensuite, installez le support du moteur.


Etape 2: Installation des roulettes.

Étape 3: Installation des roues.
Étape 4: Installer des montants de cuivre qui sont utilisés pour maintenir le panneau de commande.

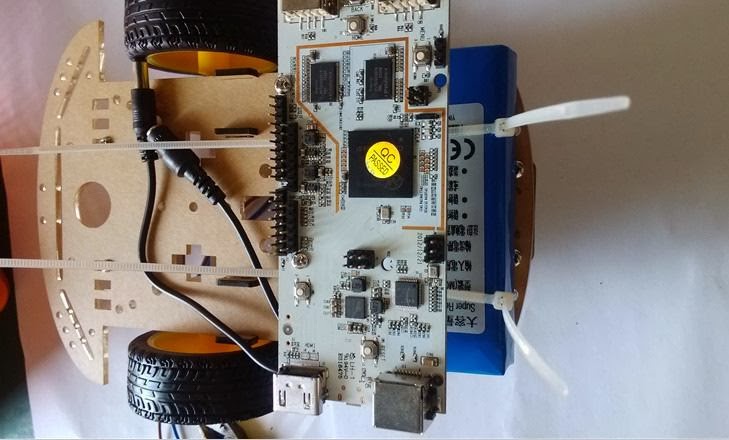
Étape 5: Fixez le panneau pcDuino au châssis.


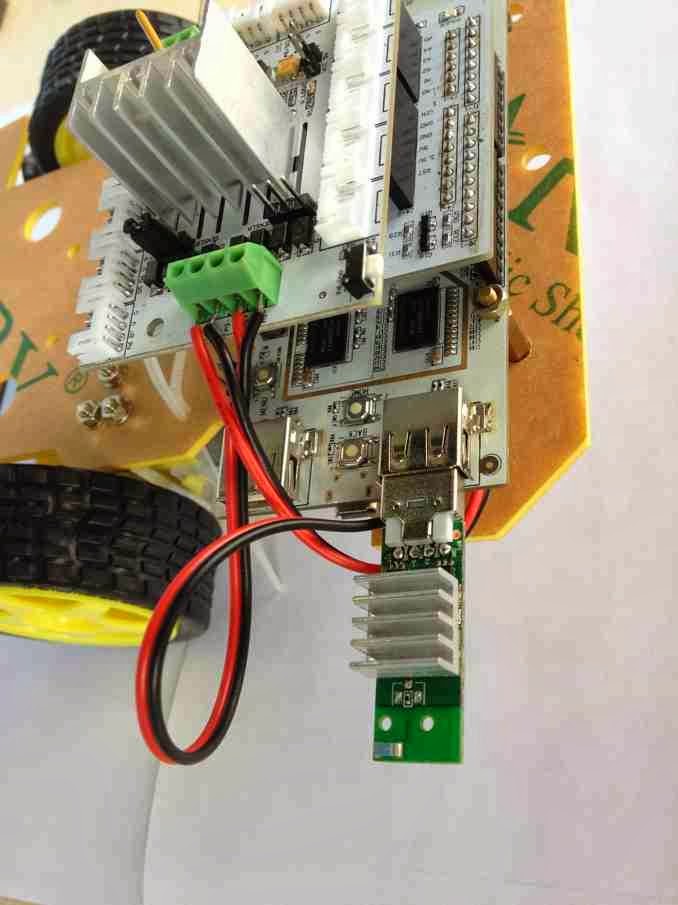
Étape 6: Fixez le panneau du module d'alimentation au châssis. S'il vous plaît noter que le module peut être chaud en fonctionnement. Faites donc attention à ne pas toucher avec les mains.


Étape 7: Installez la batterie.


Etape 8: Installez la caméra PTZ.


Étape 9: Installation T-board en bord pcDuino. Il est nécessaire pour le blindage du moteur.


Étape 10: Installez le bouclier de commande de moteur.


Etape 11: Insérez dongle WiFi en pcDuino.
(seulement en cas de pcDuino V1 , la V2 inclu le module WiFi)


Nous y sommes presque!


Instruction de câblage


Servo dans le sens vertical pour appareil photo PZT:
- Rouge (VCC) -> bouclier moteur (VCC)
- Marron (GND) -> bouclier moteur (GND)
- Orange (Control) -> bouclier moteur (D7)

Servo dans le sens horizontal pour caméra PZT:
- Rouge (VCC) -> bouclier moteur (VCC)
- Marron (GND) -> bouclier moteur (GND)
- Orange (Control) -> bouclier moteur (D4)

Alimentation (12V):
- (1) le bouclier moteur (VCC GND)
- (2) adaptateur (VIN GND)

pcDuino alimentation:
Ligne d'alimentation DIY Rouge (VCC) -> OUT
Noir (GND) -> GND


Vous venez de terminer la première partie, la partie matérielle, passons maintenant à la deuxième partie, la partie logicielle : 

2. Partie Logicielle